微电智能科技

装柜优化
与机器人装柜

面向出口工厂与仓储月台,提供装柜优化软件、输送辅助与机器人装载方案。

微电智能机器人协同装柜示意

月台至集装箱的
装载系统

装柜系统需要明确供货顺序、人员分工、抓取方式、柜内位置及异常恢复流程。

微电以装载规划为基础,按货型、车厢条件与作业要求配置人员、输送设备和机器人。

了解整体系统→
2000微电成立
2008开始与 TOPS 合作*
A / B / C按现场选择执行路线

*合作起始年份依据企业提供资料;软件产品、系统集成与机器人研发分别表述。

三类装柜方案

A/B/C
三类装柜方案

按供货方式、码放分工和自主作业范围选择技术路线。

Caljan Performer · 装柜实拍A
方案设计与现场适配

输送辅助装柜

伸缩输送设备向柜内供货,人员负责取箱、调整朝向与码放。

查看工作原理→
微电机器人协同装柜示意B
方案设计与现场适配

机器人协同装柜

输送、理料与机器人协同运行,完成货箱定位、抓取和柜内码放。

查看工作原理→
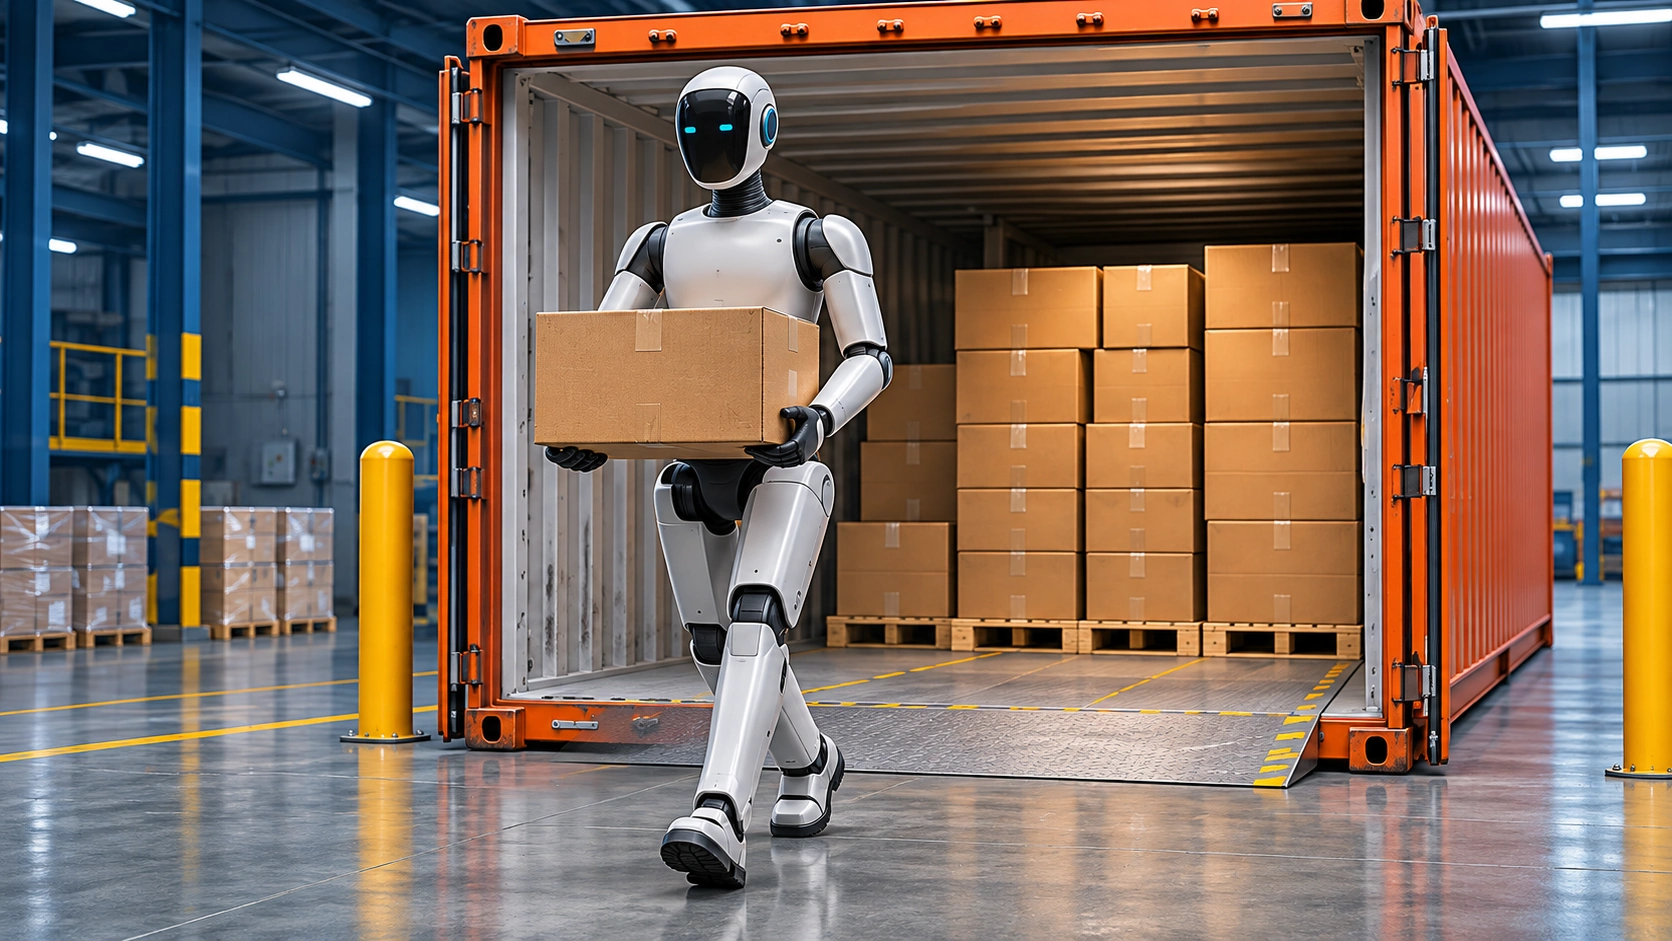
微电具身自主装柜概念示意:两足机器人搬箱进柜C
研发与联合验证

具身自主装柜

目标是由同一移动操作机器人,完成取货、携货进柜、摆放和返回。

查看工作原理→
真实作业 / 原理实拍

机器人协同装车实拍

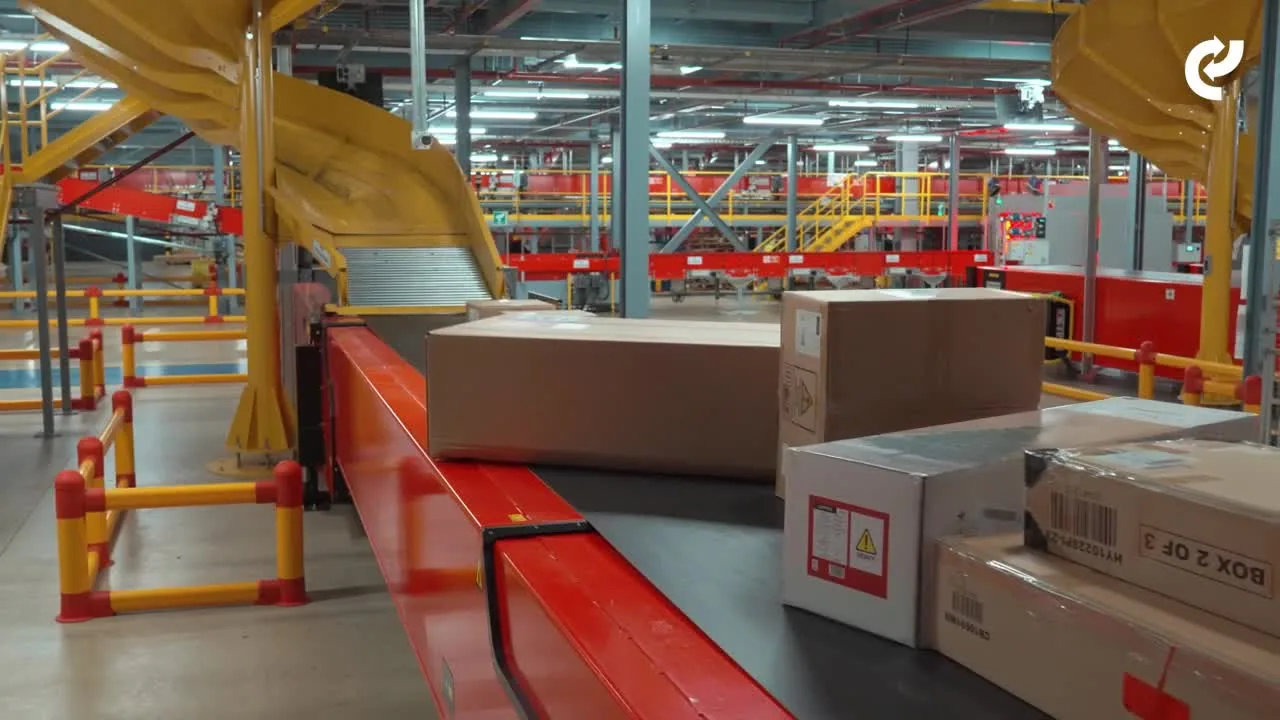
输送、理料、抓取与码放需要连续配合。

B 类:输送与机器人协同装车

软件与现场

装载规则与
执行计划

朝向、承压、成套比例、装卸顺序与柜内位置,决定一张计划能否在现场执行。

查看 MAXLOAD PRO→
192220232124131614171518071008110912010402050306柜门 / 由内向外执行教学示意 · 非 MAXLOAD 界面或求解结果

装载顺序教学示意。实际方案由所选软件按客户数据计算。

逐箱查看计划示例→
微电智能具身自主装柜概念图:两足机器人搬箱进柜

具身自主装柜概念示意,研发与工程验证中。

面向下一步 / C 类研发

双臂移动机器人
自主装柜研发

自主取货、携货进柜、稳定摆放、退出返回。微电具身自主装柜按完整任务推进验证。

研发目标为无贯穿输送线的完整装柜流程,覆盖取货、通行、放置与返回;现阶段开展分项能力及连续任务验证。

了解 C 类原理与验证→

咨询装柜系统方案

提供典型货单、包装规格、车厢尺寸及现场作业视频,用于软件选型和方案评估。

评估我的装柜现场↗
技术问答

常见问题

装柜优化解决哪些问题?

装柜优化在箱规、数量、重量、允许朝向、堆码和装卸顺序等约束下安排货物。方案还要检查现场能否按顺序供货、抓取与摆放;改善幅度须用实际订单和既有作业基线验证。

微电网站中的A、B、C怎样区分?

A由输送设备送货、人员码放;B由供料设备与机器人协同完成装柜;C是同一移动操作机器人双手取货、携货进柜、放置并返回的研发路线,不依赖贯穿作业段的输送线。